همه ما در مورد موتورهاي الكتريكي شنيده ايم، اما يك سوال هميشه به ذهن مي رسد: "اصل موتور الكتريكي چيست"؟ موتور الكتريكي وسيله اي است كه انرژي الكتريكي را به انرژي مكانيكي تبديل مي كند. به طور عمده سه نوع موتور الكتريكي وجود دارد.
موتور DC.
موتور القايي.
موتور سنكرون.
همه اين موتورها كم و بيش با يك اصل كار مي كنند. كار موتور الكتريكي عمدتاً به برهمكنش ميدان مغناطيسي با جريان بستگي دارد.
اصل موتور الكتريكي چيست: حركت موتور توسط الكترومغناطيس
ايده اوليه يك موتور الكتريكي واقعا ساده است: شما در يك انتها برق را در آن قرار مي دهيد و يك محور (ميله فلزي) در انتهاي ديگر مي چرخد و به شما قدرت مي دهد تا يك نوع ماشين را به حركت درآوريد. اين در عمل چگونه كار مي كند؟ دقيقا چگونه برق را به حركت تبديل مي كنيد؟ براي يافتن پاسخ آن، بايد به 200 سال قبل برگرديم. پيشنهاد ميكنم درباره خريد الكتروموتور موتوژن بيشتر بخوانيد.
فرض كنيد طولي از سيم معمولي را برداريد، آن را به يك حلقه بزرگ تبديل كنيد و آن را بين قطب هاي يك آهنرباي نعل اسبي قدرتمند و دائمي قرار دهيد. حالا اگر دو سر سيم را به باتري وصل كنيد، سيم براي مدت كوتاهي به بالا مي پرد. وقتي براي اولين بار اين را مي بينيد شگفت انگيز است. درست مثل جادو است! اما يك توضيح كاملا علمي وجود دارد.
هنگامي كه جريان الكتريكي در طول يك سيم شروع به خزش مي كند، يك ميدان مغناطيسي در اطراف آن ايجاد مي كند. اگر سيم را نزديك يك آهنرباي دائمي قرار دهيد، اين ميدان مغناطيسي موقت با ميدان آهنرباي دائمي تعامل مي كند. شما مي دانيد كه دو آهنربا كه در نزديكي يكديگر قرار گرفته اند، جذب يا دفع مي كنند. به همين ترتيب، مغناطيس موقت اطراف سيم، مغناطيس دائمي آهنربا را جذب يا دفع مي كند، و اين همان چيزي است كه باعث پرش سيم مي شود.
قانون دست چپ فلمينگ
شما مي توانيد جهت پرش سيم را با استفاده از يك يادگاري مفيد (كمك حافظه) به نام قانون دست چپ فلمينگ (كه گاهي اوقات قانون موتور ناميده مي شود) مشخص كنيد.
انگشت شست، انگشت اول و انگشت دوم دست چپ خود را به گونه اي نگه داريد كه هر سه در زاويه قائم باشند. اگر انگشت دوم را در جهت جريان (كه از قطب مثبت به قطب منفي باتري مي گذرد) و انگشت اول را در جهت ميدان (كه از شمال به قطب جنوب آهنربا جريان مي يابد) بگيريد. ) thumb شما جهت حركت سيم را نشان مي دهد.
يعني…
انگشت اول = ميدان
انگشت دوم = فعلي
ThuMb = حركت
الكتروموتور چگونه كار مي كند؟
در تئوري، فرض كنيد ما سيم خود را به شكل يك حلقه U شكل به شكل مربع خم مي كنيم تا عملاً دو سيم موازي از ميدان مغناطيسي عبور كنند. يكي از آنها جريان الكتريكي را از طريق سيم از ما مي گيرد و ديگري جريان را دوباره برمي گرداند. از آنجايي كه جريان در جهت مخالف در سيم ها جريان دارد، قانون چپ فلمينگ به ما مي گويد كه دو سيم در جهت مخالف حركت مي كنند. به عبارت ديگر وقتي برق را روشن مي كنيم يكي از سيم ها به سمت بالا و ديگري به سمت پايين حركت مي كند.
اگر سيم پيچ سيم مي توانست به اين شكل حركت كند، به طور مداوم مي چرخيد - و ما در راه ساخت يك موتور الكتريكي هستيم. اما اين نميتواند با تنظيمات فعلي ما اتفاق بيفتد: سيمها به سرعت در هم ميپيچند. نه تنها اين، بلكه اگر سيم پيچ بتواند به اندازه كافي بچرخد، اتفاق ديگري رخ مي دهد. پيشنهاد ميكنم درباره الكتروموتور وگ WEG بيشتر بخوانيد.
هنگامي كه سيم پيچ به موقعيت عمودي مي رسد، برمي گردد، بنابراين جريان الكتريكي برعكس از آن عبور مي كند. اكنون نيروهاي هر طرف سيم پيچ معكوس مي شوند. به جاي اينكه به طور مداوم در همان جهت بچرخد، در جهتي كه از آن آمده است به عقب برمي گردد! يك قطار برقي با موتوري مانند اين را تصور كنيد: بدون اينكه واقعاً به جايي برود، در جا به جلو و عقب مي چرخد.
در عمل، دو راه براي غلبه بر اين مشكل وجود دارد. يكي استفاده از نوعي جريان الكتريكي است كه به صورت دوره اي جهت را معكوس مي كند، كه به عنوان جريان متناوب (AC) شناخته مي شود. در نوع موتورهاي كوچك و باتري دار كه در اطراف خانه استفاده مي كنيم، راه حل بهتر اين است كه قطعه اي به نام كموتاتور را به انتهاي سيم پيچ اضافه كنيم.
در مورد نام فني بي معني نگران نباشيد: اين كلمه كمي قديمي "commutation" كمي شبيه كلمه "commute" است. اين به سادگي به معناي تغيير رفت و برگشت به همان روشي است كه رفت و آمد به معناي رفت و برگشت است. در ساده ترين شكل آن، كموتاتور يك حلقه فلزي است كه به دو نيمه جداگانه تقسيم شده است و وظيفه آن معكوس كردن جريان الكتريكي در سيم پيچ در هر بار چرخش سيم پيچ از طريق نيم دور است. يك سر سيم پيچ به هر نيمه از كموتاتور متصل است.
جريان الكتريكي باتري به پايانه هاي الكتريكي موتور متصل مي شود. اينها نيروي الكتريكي را از طريق يك جفت اتصال دهنده شل به نام برس كه از قطعات گرافيت (كربن نرم شبيه به مداد "سرب") يا طول هاي نازك فلز فنري ساخته شده است، به كموتاتور وارد مي كند، كه (همانطور كه از نامش پيداست) "برس" را بر روي آن قرار مي دهد. كموتاتور هنگامي كه كموتاتور در جاي خود قرار دارد، هنگامي كه برق از مدار عبور مي كند، سيم پيچ به طور مداوم در همان جهت مي چرخد.
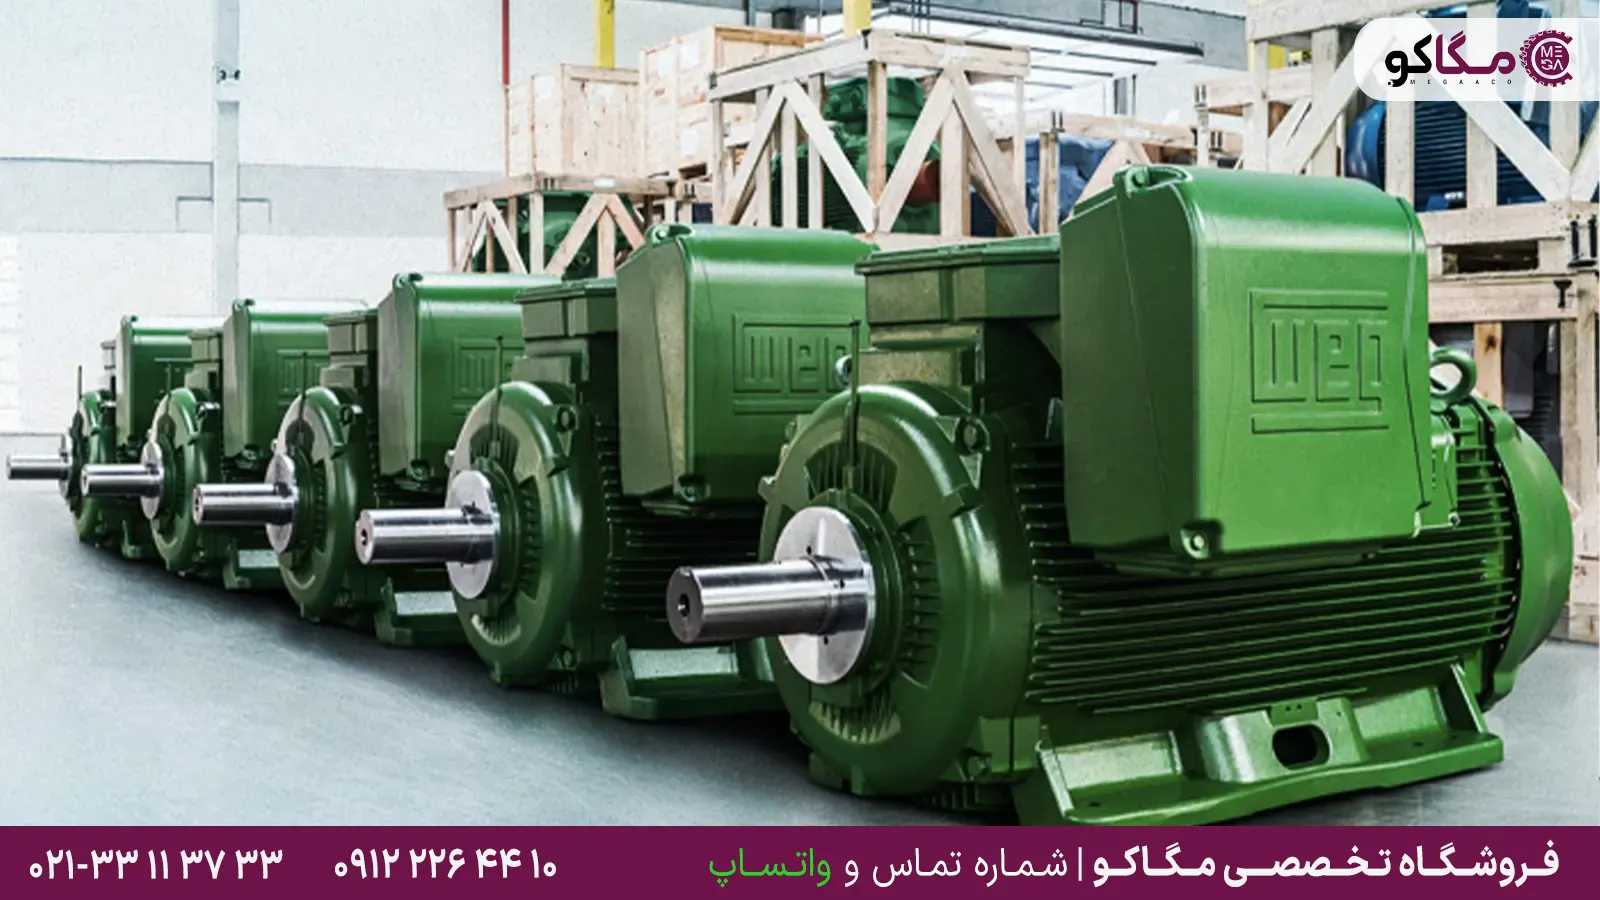
يك الكتروموتور ساده و آزمايشي مانند اين، قادر به توليد قدرت زيادي نيست. ما ميتوانيم نيروي چرخشي (يا گشتاور) را كه موتور ميتواند ايجاد كند به سه طريق افزايش دهيم: يا ميتوانيم يك آهنرباي دائمي قويتر داشته باشيم، يا ميتوانيم جريان الكتريكي را كه از سيم عبور ميكند، افزايش دهيم، يا ميتوانيم سيمپيچ را طوري بسازيم كه تعداد زيادي "چرخش" (حلقه) سيم بسيار نازك به جاي يك "چرخش" سيم ضخيم. پيشنهاد ميكنم درباره پمپ وكيوم روغني بيشتر بخوانيد.
در عمل، يك موتور همچنين داراي آهنرباي دائمي خميده به شكل دايره اي است، بنابراين تقريباً سيم پيچ سيمي را كه درون آن مي چرخد، لمس مي كند. هرچه آهنربا و سيم پيچ به هم نزديكتر باشند، موتور مي تواند نيروي بيشتري توليد كند.
اگرچه ما تعدادي از قطعات مختلف را توضيح دادهايم، شما ميتوانيد يك موتور را تنها داراي دو جزء اساسي در نظر بگيريد:
در اطراف لبه محفظه موتور يك آهنربا (يا آهنربا) دائمي وجود دارد كه ثابت مي ماند، بنابراين به آن استاتور موتور مي گويند.
در داخل استاتور، سيم پيچي وجود دارد كه بر روي محوري نصب شده است كه با سرعت زياد به اطراف مي چرخد – و به آن روتور مي گويند. روتور شامل كموتاتور نيز مي شود.
كار موتورهاي DC
اصل كار موتور DC عمدتاً به قانون دست چپ فلمينگ بستگي دارد. در يك موتور DC پايه، يك آرميچر در بين قطب هاي مغناطيسي قرار مي گيرد. اگر سيم پيچ آرميچر توسط يك منبع DC خارجي تامين شود، جريان از طريق هادي هاي آرميچر شروع به جريان مي كند. از آنجايي كه هادي ها جريان را در داخل يك ميدان مغناطيسي حمل مي كنند، نيرويي را تجربه مي كنند كه تمايل دارد آرميچر را بچرخاند.
فرض كنيد هادي هاي آرميچر در زير قطب هاي N آهنرباي ميدان، جريان را به سمت پايين (تقاطع) و آن هايي كه در زير قطب هاي S هستند جريان را به سمت بالا (نقطه) حمل مي كنند. با اعمال قانون چپ فلمينگ، جهت نيروي F كه توسط هادي در زير قطب هاي N و نيرويي كه توسط هادي ها در زير قطب هاي S تجربه مي شود را مي توان تعيين كرد. مشخص شد كه در هر لحظه نيروهايي كه هادي ها تجربه مي كنند در جهتي هستند كه تمايل دارند آرميچر را بچرخانند.
باز هم به دليل اين چرخش هادي ها در زير قطب هاي N زير قطب S قرار مي گيرند و هادي ها در زير قطب هاي S تحت قطب N قرار مي گيرند. در حالي كه هادي ها از قطب هاي N به قطب S و از قطب هاي S به قطب N مي روند، جهت جريان عبوري از آنها با استفاده از كموتاتور معكوس مي شود.
با توجه به اين معكوس شدن جريان، تمام هادي ها تحت قطب N قرار مي گيرند و جريان را در جهت پايين و تمام هادي ها تحت قطب S قرار مي گيرند و جريان را در جهت بالا مي برند. از اين رو، هر رسانا تحت قطب N قرار مي گيرد، نيرويي را در يك جهت تجربه مي كند و همين امر براي هادي هايي كه در زير قطب هاي S قرار دارند نيز صادق است. اين پديده به ايجاد گشتاور پيوسته و يك جهته كمك مي كند.
كار الكتروموتور القايي چيست؟
عملكرد موتور الكتريكي در مورد موتور القايي كمي با موتور DC متفاوت است. در موتور القايي تك فاز، زماني كه منبع تغذيه تك فاز به سيم پيچ استاتور داده مي شود، ميدان مغناطيسي ضرباني ايجاد مي شود و در موتور القايي سه فاز، زماني كه منبع تغذيه سه فاز به سيم پيچ استاتور سه فاز داده مي شود، يك ميدان مغناطيسي دوار ايجاد مي شود. توليد مي شود.
روتور يك موتور القايي يا از نوع زخمي يا از نوع قفسه سنجابي است. نوع روتور هرچه باشد، هادي هاي روي آن در انتها كوتاه مي شوند تا حلقه بسته را تشكيل دهند. به دليل ميدان مغناطيسي دوار، شار از شكاف هوا بين روتور و استاتور عبور مي كند، از سطح روتور عبور مي كند و بنابراين هادي روتور را قطع مي كند.
بنابراين طبق قانون القاي الكترومغناطيسي فارادي، جريان القايي در هادي هاي روتور بسته در گردش است. مقدار جريان القايي متناسب با نرخ تغيير پيوند شار نسبت به زمان است. باز هم، اين نرخ تغيير پيوند شار متناسب با سرعت نسبي بين روتور و ميدان مغناطيسي دوار است. طبق قانون لنز، روتور تلاش مي كند تا هر دليلي كه باعث توليد جريان در آن مي شود را كاهش دهد. از اين رو روتور مي چرخد و سعي مي كند به سرعت ميدان مغناطيسي دوار دست يابد تا سرعت نسبي بين روتور و ميدان مغناطيسي دوار را كاهش دهد.
كار موتورهاي سنكرون
در موتور سنكرون، هنگامي كه منبع تغذيه سه فاز متعادل به سيم پيچ ثابت سه فاز استاتور داده مي شود، يك ميدان مغناطيسي دوار توليد مي شود كه با سرعت سنكرون مي چرخد. حال اگر يك الكترومغناطيسي در داخل اين ميدان مغناطيسي دوار قرار گيرد، به صورت مغناطيسي با ميدان مغناطيسي دوار قفل مي شود و اولي با ميدان مغناطيسي دوار با همان سرعتي كه با سرعت سنكرون است مي چرخد.
منبع نوشته: فروشگاه مگاكو
موضوعات مرتبط:
برچسبها: